

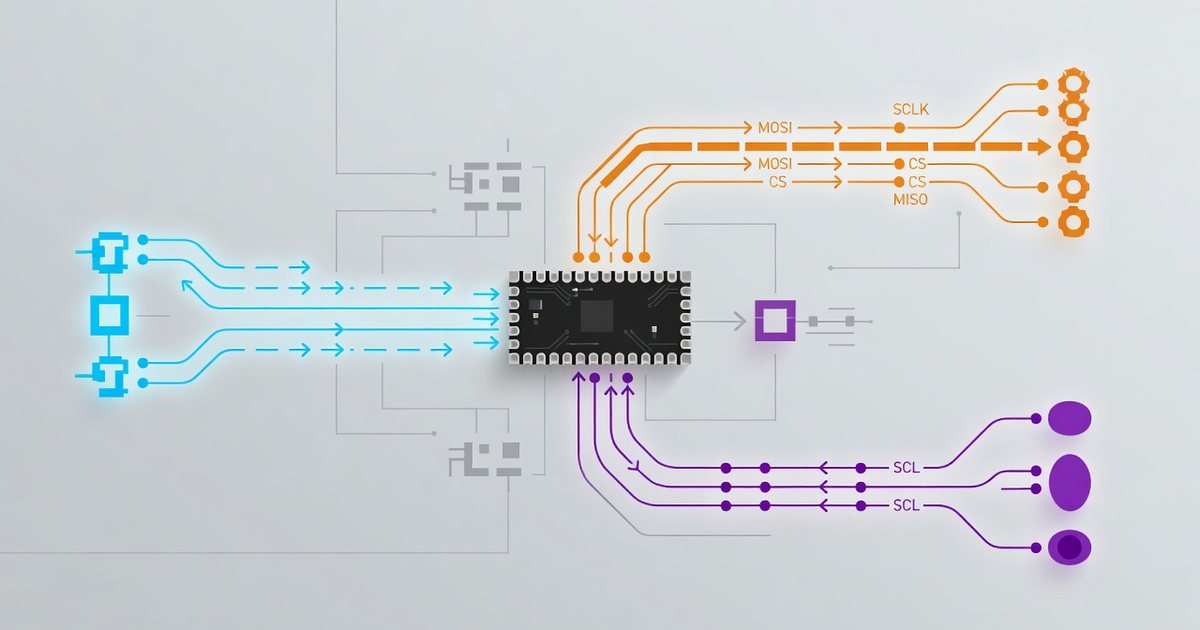
Giới thiệu giao tiếp UART I2C SPI trên Raspberry Pi Pico
UART, I2C và SPI là các giao thức truyền dữ liệu phổ biến trong hệ thống nhúng. UART dùng hai dây Tx Rx để gửi nhận dữ liệu tuần tự không đồng bộ. SPI dùng bốn dây và đồng bộ nhanh hơn. I2C dùng hai dây với địa chỉ thiết bị. Bài viết tập trung UART và SPI, đồng thời đề cập I2C để so sánh đầy đủ UART I2C SPI.
So sánh UART và SPI
UART đơn giản, phù hợp khoảng cách xa nhưng tốc độ thấp. SPI nhanh, phù hợp nhiều thiết bị nhưng cần nhiều chân GPIO. Tradeoff: UART dễ cài đặt nhưng ít linh hoạt; SPI phức tạp dây nhưng hiệu suất cao. Giả định hai board Pico cùng nguồn điện an toàn 3.3V.
Điểm khác biệt chính
UART không cần clock chung. SPI có clock SCK đồng bộ. I2C cho phép nhiều slave trên bus chung.
Chuẩn bị phần cứng và MicroPython
Cần hai board Raspberry Pi Pico, dây jumper, máy tính cài Thonny. Giả định Pico đã nạp firmware MicroPython. Kết nối GND chung giữa hai board để tránh lỗi.
Thực hành giao tiếp UART giữa hai board
Bước 1: Kết nối Tx Pico1 với Rx Pico2, Rx Pico1 với Tx Pico2. Bước 2: Trên Pico1 chạy code gửi dữ liệu. Bước 3: Pico2 nhận và in ra. Ví dụ code MicroPython đơn giản dùng uart = UART(0, baudrate=9600). Kiểm tra bằng cách gửi chuỗi “Hello” và quan sát nhận đúng.
Thực hành giao tiếp SPI
Kết nối SCK, MOSI, MISO, CS. Dùng SPI(0) trên Pico. Gửi byte từ master sang slave. Ví dụ: spi.write(b’\x01′). Xác minh bằng cách nhận lại dữ liệu giống gửi.
So sánh với I2C và quy trình kiểm tra an toàn
I2C chậm hơn SPI nhưng tiết kiệm chân. Quy trình kiểm tra: 1. Đo điện áp 3.3V. 2. Chạy code gửi nhận. 3. Dùng print debug. Giới hạn: Tốc độ tối đa phụ thuộc dây, không vượt 1MHz SPI nếu không chắc chắn. Luôn ngắt nguồn trước khi thay đổi kết nối.